Du GPS aux robots autonomes : ce que les cuma de l’Ouest nous apprennent sur l’automatisation des travaux au champ
Publié le
Au SPACE 2026, le réseau cuma Ouest a consacré une table ronde aux technologies d’automatisation des travaux aux champs. GPS RTK, séquençage et autoguidage, pulvérisation ultra-localisée, robots viticoles, tracteurs autonomes… Plutôt que de dresser un catalogue de technologies, les échanges ont mis en lumière des retours d’expérience issus du réseau des cuma de l’Ouest. Avec une question en fil rouge : jusqu’où peut-on déléguer le travail à la machine, et qu’est-ce que cela change réellement pour les agriculteurs ?


La conférence, intitulée « Des innovations pour automatiser les travaux au champ – Quand les nouvelles technologies améliorent le travail », s’est déroulée le 17 septembre au SPACE, dans le cadre du projet européen AgriFood4Future.
De l’assistance à l’autonomie : quatre niveaux d’évolution
L’automatisation n’est pas nouvelle dans les exploitations agricoles. Les robots de traite ou d’alimentation, le GPS, l’autoguidage, les coupures de tronçons ou encore la modulation sont déjà entrés dans les pratiques. Mais toutes ces technologies ne placent pas la machine au même niveau d’autonomie. La progression peut être décrite en quatre étapes : assister la conduite, automatiser certaines fonctions, déléguer une tâche, puis autonomiser un chantier complet.
L’autoguidage et le séquençage : assister le chauffeur
Le GPS RTK illustre le premier niveau. Avec une précision centimétrique et des trajectoires répétables, l’autoguidage permet de soulager le conducteur et d’améliorer la précision des interventions. A la Fédération des cuma de Bretagne, Clélie Choiselat accompagne l’utilisation du RTK en cuma en contribuant à développer le réseau de bases Centipède.
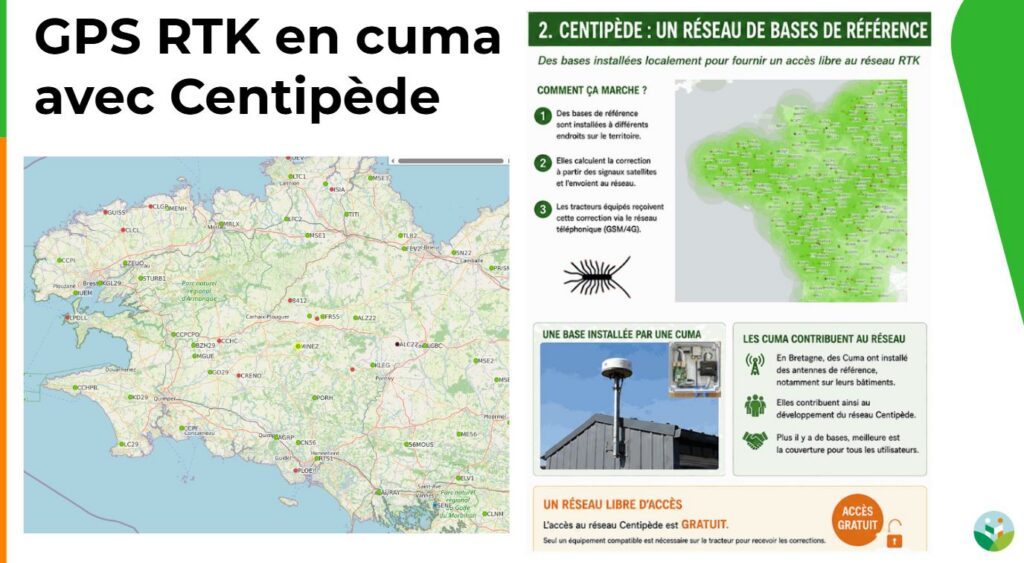
Viennent ensuite les autres fonctions d’automatisation : séquençage des demi-tours en bout de champ, coupures, modulation ou encore communication entre le tracteur et son outil.
Déléguer une tâche : l’exemple du désherbage ultra-localisé
Un autre niveau est franchi lorsqu’on ne cherche plus seulement à assister le conducteur, mais à confier directement une tâche à une machine. C’est le cas du désherbage des rumex et des chardons dans les prairies. Pour les éleveurs, le problème est bien identifié : ces adventices “se retrouvent par taches dans les champs” et pénalisent les prairies. L’enjeu est donc de cibler uniquement les plantes indésirables. Pour les éradiquer, la solution classique actuelle est de traiter toute la parcelle. Si on veut intervenir de manière plus précise, il faut utiliser un pulvérisateur à dos ou intervenir manuellement.
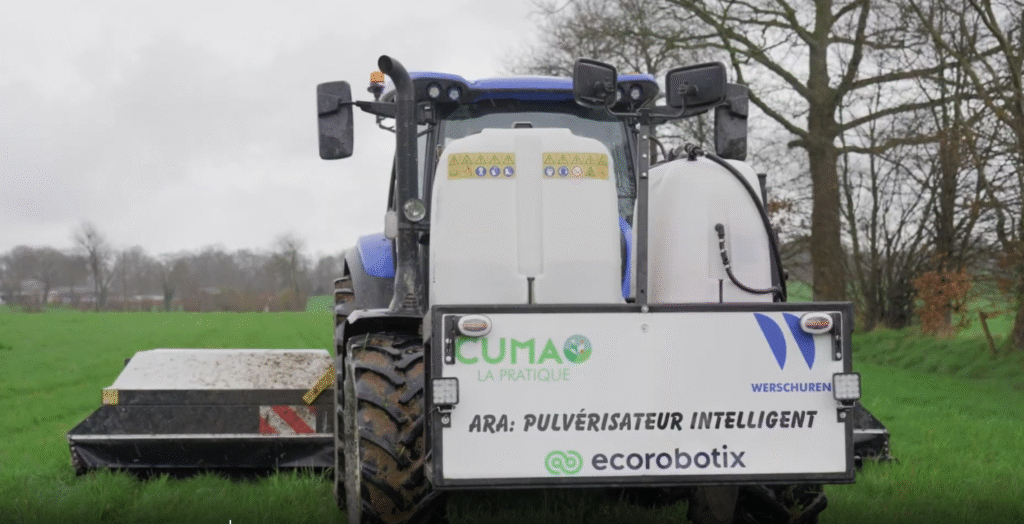
Afin de réduire l’utilisation des produits phytosanitaires, le réseau cuma s’intéresse depuis plusieurs années à la technologie de la pulvérisation ultra-ciblée. Une start-up suisse Ecorobotix avait été repérée dès 2017 avec un premier robot autonome. Quelques années plus tard, la technologie a évolué vers un pulvérisateur équipée de caméras et d’IA et donc capable d’identifier les rumex et les chardons et d’intervenir uniquement sur ceux-ci.
La cuma La Pratique, dans la Manche, a contribué à faire passer cette technologie au stade de l’usage collectif. En effet, fin 2023, sous l’impulsion du président de cette cuma, 20 cuma se sont regroupées et 700 hectares de prairies ont été traités dès la première année. Suite à cette démarche, la cuma de l’Etoile dans l’Orne a reproduit le même schéma d’organisation début 2026. De nouveaux groupes sont en projet en Mayenne.
La technologie fonctionne. Mais comment organiser son utilisation ?
Hervé Masserot, de la FDcuma Mayenne, insiste sur la nécessité de mutualiser la machine entre plusieurs cuma, afin d’obtenir un “coût de prestation accessible”. Mutualiser en intercuma, “Oui, mais il faut absolument limiter les déplacements et travailler dans un rayon de 25 km maximum. Il faut trouver suffisamment d’hectares, organiser les groupes, planifier les interventions et faire en sorte que le temps passé sur la route ne réduise pas l’intérêt du chantier.”
La gestion des produits phytosanitaires doit être simplifiée : une seule matière active est utilisée, la cuve du robot arrive toujours pleine chez l’agriculteur, ce qui facilite la gestion des faibles doses et évite les problèmes de fond de cuve .
Grâce à cela les coûts sont maîtrisés, avec une facturation de 60€/hectare hors produits phytosanitaires pour la cuma La Pratique. Le nouveau groupe qui s’est mis en place dans l’Orne facture 80€/hectare en raison de l’augmentation du prix des machines.
Avec les robots, on change de niveau
L’étape suivante consiste à laisser la machine réaliser elle-même le chantier. Deux retours d’expérience ont été présentés : celui du Pellenc RX20, testé par la cuma des Vignerons du Val de Loir en Sarthe, et celui l’AgXeed AgBot T2, expérimenté par la cuma de Carville dans la Manche.
En viticulture, le robot peut travailler lentement… et précisément
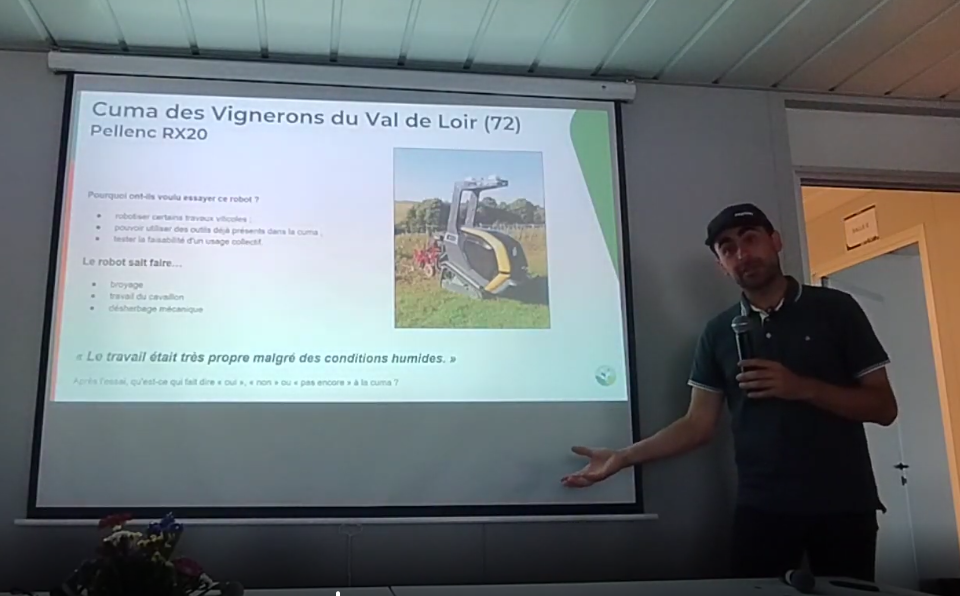
À la cuma des Vignerons du Val de Loir, l’objectif était triple : robotiser certains travaux viticoles fastidieux, utiliser des outils déjà présents dans la cuma et tester la faisabilité d’un usage collectif. Le Pellenc RX20 peut notamment réaliser du broyage, du travail du cavaillon et du désherbage mécanique.
Pour Ludovic Patte (Terrena / LVVD), l’intérêt du robot prend tout son sens lorsqu’on regarde le temps nécessaire au désherbage mécanique en viticulture. Les interventions sont nombreuses, les vitesses faibles et les travaux particulièrement exigeants pour le conducteur. Le robot permet alors de s’affranchir en partie de cette contrainte : la machine peut travailler à faible allure, avec un guidage RTK répétable, et réaliser des interventions précises.
Mais là encore, le collectif change la donne. Pour que le robot soit réellement valorisé, il faut pouvoir enchaîner les parcelles et limiter les déplacements. Des parcelles proches ou de grands îlots mutualisés entre plusieurs utilisateurs peuvent alors améliorer fortement le débit de chantier.
AgXeed : quand le robot arrive dans les champs des éleveurs
L’expérimentation menée à la Cuma de Carville, près de Saint-Lô, apporte un éclairage complémentaire. Le public ici, c’est celui des éleveurs laitiers, déjà familiarisés avec la robotisation grâce aux robots de traite. Ils sont aussi confrontés à des difficultés de recrutement et à des périodes où les conditions météorologiques imposent d’intervenir rapidement.
Le robot AgXeed AgBot T2, véritable tracteur de 150 ch, a ainsi été expérimenté pendant 10,5 jours, entre fin avril et début mai, par quatre adhérents de la cuma. Les essais ont porté notamment sur le passage d’un fissurateur, ainsi que des semis de maïs.
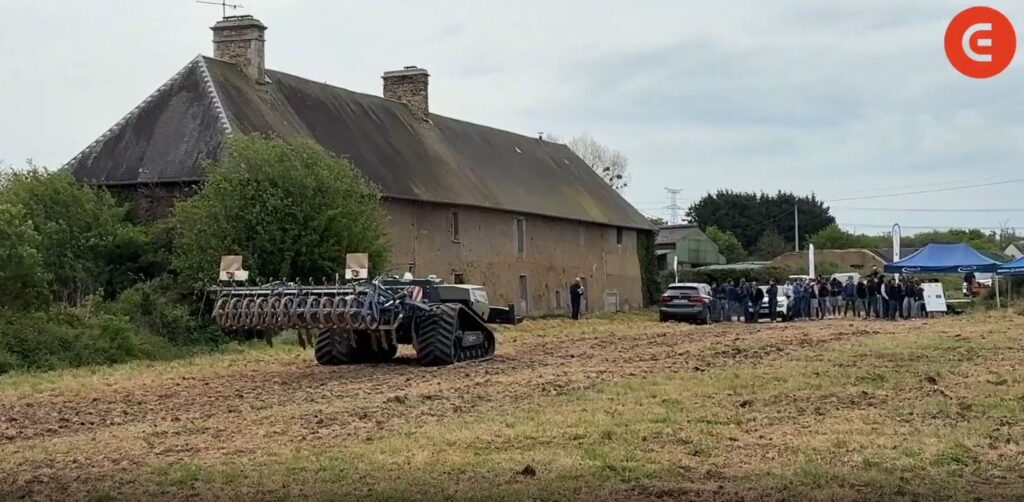
Premier bilan : 4 ha/jour en moyenne, 8,5 ha lors de la meilleure journée, pour une vitesse moyenne de 3,1 km/h. Un autre chiffre attire l’attention : 18 % du temps moteur s’est déroulé sans travail effectif. Ces chiffres semblent décevants ! Mais, il a fallu apprendre à s’en servir et surtout il faut comprendre que le chantier ne se résume pas au travail dans la parcelle. “Déplacer la machine, l’atteler, la dételer, la ravitailler, rejoindre la parcelle suivante : tout ce temps compte.” C’est probablement l’un des enseignements les plus importants de l’expérimentation.
Le vrai sujet : ce qui se passe entre deux parcelles
Un robot autonome peut travailler seul dans une parcelle. Mais il ne signifie pas pour autant que l’ensemble du chantier est autonome. Lors des échanges, Ludovic Patte insiste sur cette question de la logistique : si le robot doit être déplacé régulièrement sur plusieurs kilomètres entre deux interventions, une partie de son intérêt disparaît. À l’inverse, s’il peut enchaîner plusieurs parcelles proches, le débit de chantier à l’échelle de la journée peut devenir beaucoup plus intéressant.
Cela conduit à changer la manière de mesurer la performance. Avec un tracteur conventionnel, on regarde naturellement la vitesse et le débit horaire. Avec un robot, il faut davantage raisonner à l’échelle de la journée et de l’ensemble du chantier.
La machine peut travailler tôt le matin, continuer sur une parcelle simple pendant plusieurs heures, voire travailler la nuit. Pendant ce temps, l’agriculteur ou le salarié peut se consacrer à d’autres tâches. L’enjeu n’est donc plus seulement de faire travailler la machine plus vite, mais de mieux utiliser son temps disponible.
Le tracteur et l’outil doivent aussi apprendre à communiquer
Une autre limite apparaît : pour être réellement autonome, le robot doit pouvoir savoir ce qui se passe avec l’outil qu’il porte. Lors d’une précédente expérimentation de semis d’orge, une vingtaine d’hectares avaient été réalisés avec succès. Mais une limite très concrète est apparue : lorsque la trémie était vide, l’outil ne remontait pas l’information au tracteur.
Cette situation illustre l’importance croissante du couple tracteur-outil. Faire naviguer une machine de manière autonome est une chose. S’assurer que l’outil travaille correctement pendant plusieurs heures sans surveillance humaine en est une autre.
À terme, la robotique aux champs s’appuie sur des outils toujours plus communicants et capables de transmettre leurs informations au système autonome (via ISOBUS).
Des robots, mais toujours des humains
Autre enseignement des expérimentations : l’autonomie de la machine ne signifie pas la disparition de l’humain. Les agriculteurs ne confient pas toutes les tâches de la même manière. Lors des essais à la cuma de Carville, les travaux du sol ont été plus facilement délégués. Pour des opérations à plus fort enjeu, comme le semis de maïs, la présence du conducteur reste davantage recherchée.
Une logique de complémentarité apparaît donc progressivement. Les machines autonomes peuvent prendre en charge les parcelles simples, régulières et facilement accessibles. Les opérateurs peuvent, eux, se concentrer sur les situations plus complexes : parcelles biscornues, pentes, interventions nécessitant une adaptation permanente.
L’autonomie pourrait ainsi conduire à une nouvelle répartition des tâches entre l’homme et la machine plutôt qu’à leur opposition.
Et demain, des tracteurs autonomes ?
La frontière entre “robot agricole” et “tracteur autonome” pourrait d’ailleurs rapidement devenir moins nette. Le rétrofit consiste à partir d’un tracteur existant et à lui ajouter les équipements nécessaires à son autonomie : capteurs, GNSS/RTK, calcul, commandes et dispositifs de sécurité.
Une solution de tracteur autonomisé a notamment été présentée comme une technologie émergente lors de la conférence.
Techniquement, les solutions progressent. Mais la sécurité, la réglementation et l’organisation des chantiers restent des sujets majeurs. Les échanges ont également fait apparaître des contraintes très concrètes, comme la difficulté pour certains capteurs à fonctionner dans des conditions très poussiéreuses.
Pour les cuma, l’innovation est aussi une question d’organisation
Au fil des retours d’expériences présentés, un même constat est établi. La question n’est plus seulement : « Est-ce que cette machine sait travailler seule ? » Il faut aussi se demander :
- Sur quelles tâches est-elle réellement pertinente ?
- Combien d’hectares peut-elle prendre en charge ?
- Comment limiter les déplacements ?
- Comment s’organiser à plusieurs utilisateurs ?
- Qui assure le paramétrage, le ravitaillement et la maintenance ?
- Quels outils peut-elle utiliser ?
- Quelles informations l’outil doit-il être capable de transmettre ?
Ces questions sont particulièrement importantes dans le modèle cuma. Une machine autonome représente potentiellement un investissement important. Sa pertinence dépend donc directement de sa capacité à être suffisamment utilisée. Les échanges lors de la table ronde ont rappelé que le débit de chantier, la saisonnalité et la possibilité de mutualiser entre productions ou territoires seront des paramètres essentiels.
Au fond, l’enjeu des prochaines années ne sera donc pas seulement de savoir si une machine peut travailler seule. Il sera de savoir comment organiser le travail, les hommes, les parcelles et les équipements autour de cette nouvelle autonomie. Et sur ce terrain, les cuma ont déjà une longueur d’avance : elles savent mutualiser des machines. Il leur faudra désormais apprendre à mutualiser aussi leur autonomie.
Le diaporama de la table ronde est accessible ici
https://docs.google.com/presentation/d/e/2PACX-1vR_nfCrlo9z6i4rklDrO7Mh7RLrmUJZbITCMMMygJ2i2t7gBvmYoJHlZw4CQyIvi4CirY0s1igl_tma/pub?start=false&loop=false&delayms=3000
Le replay de la table ronde est accessible ici
https://www.youtube.com/watch?v=RTPaHW0wrGQ
NB : l’enregistrement vidéo ne couvre pas l’intégralité de la conférence. Les premiers échanges avec Hervé Masserot ainsi que la séquence consacrée au GPS et au témoignage de Clélie Choiselat n’ont pas été enregistrés.
Conférence « Des innovations pour automatiser les travaux au champ – Quand les nouvelles technologies améliorent le travail », animée par Stéphane Volant (FRcuma Ouest), SPACE, 17 septembre 2026 oragnisée dans le cadre du projet européen AgriFood4Future.